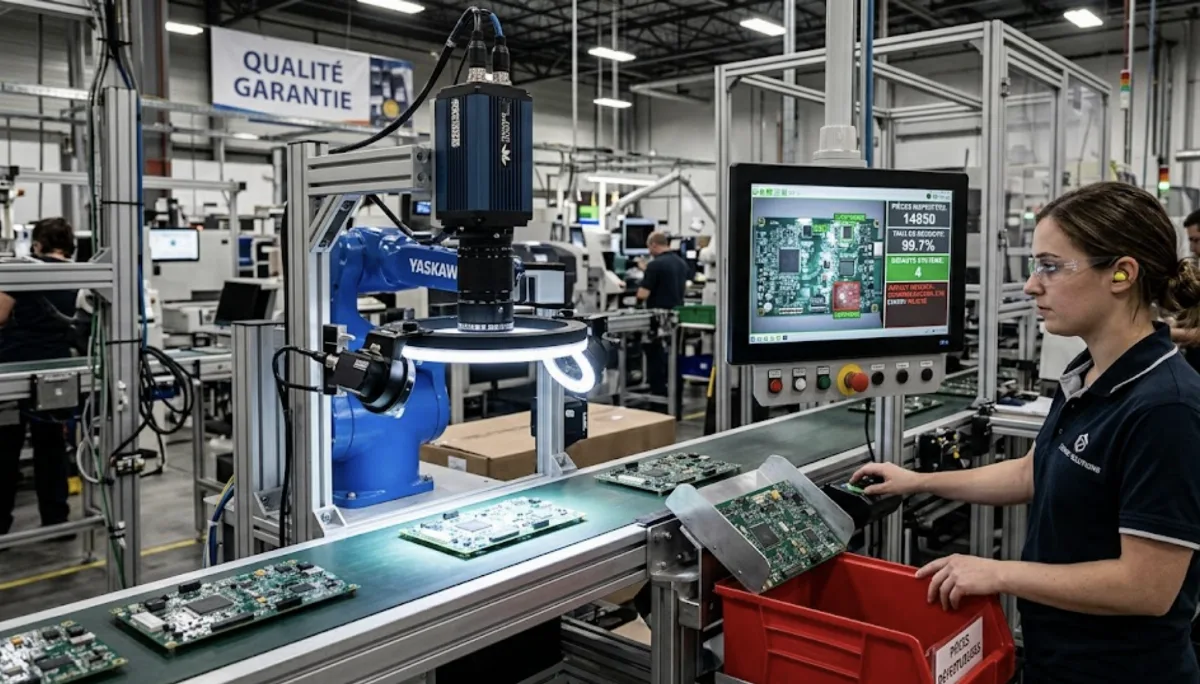
Le contrôle par vision industrielle confie à une caméra, un éclairage et un logiciel l'inspection des pièces qui reposait sur l'œil d'un contrôleur : présence d'un composant, défaut d'aspect, cote hors tolérance, code illisible. Il peut contrôler toutes les pièces à la cadence de la ligne, là où l'inspection humaine se limite souvent à un échantillon.
Ce dossier explique le fonctionnement d'un système de vision, ses composants, les applications par secteur, l'apport de l'intelligence artificielle pour la détection d'anomalies et les conditions qui font réussir ou échouer un projet.
Il traite de l'inspection. Pour le guidage de robot (prise en vrac, dépalettisation, calibrage caméra-robot), voir le dossier vision robotique : guidage et bin picking. Pour le métier, voir la fiche technicien vision industrielle.
1. Comment fonctionne un contrôle par vision
Qu'il repose sur des algorithmes classiques ou sur des réseaux de neurones, un système de vision suit toujours la même chaîne :
1. Acquisition
Caméra, optique et éclairage produisent l'image. Un éclairage inadapté ne se rattrape pas par le logiciel.
2. Prétraitement
Filtrage du bruit, correction de contraste, normalisation de l'image.
3. Segmentation
Isoler la pièce du fond et délimiter les zones à inspecter.
4. Mesure ou classification
Mesure de cotes, comptage, lecture de codes ou de caractères, détection de défauts.
5. Décision
Signal vers l'automate : éjection, marquage, alarme, et archivage de l'image comme preuve du contrôle.
Vision classique et vision par apprentissage
La vision classique applique des règles déterministes : seuillage, détection de contours, recherche de motif, analyse de taches. Elle est rapide, explicable, et convient quand le défaut est bien défini géométriquement.
La vision par apprentissage profond utilise des réseaux de neurones entraînés sur des images du produit. Elle convient aux défauts variables ou difficiles à décrire par des règles (aspect, texture, rayures irrégulières). Dans la pratique, les deux approches se combinent : une recherche de motif pour positionner la pièce, puis un réseau de neurones pour juger l'aspect de la zone.
Le contrôle peut être en ligne (toutes les pièces, à la cadence de la machine, avec des temps de traitement très courts) ou hors ligne (échantillons, analyses plus longues). Ce choix conditionne tout le dimensionnement matériel.
2. Pourquoi automatiser : l'efficacité du contrôle humain en question
La revue de littérature publiée par les laboratoires nationaux Sandia (États-Unis) en 2012, qui porte sur plus de 200 publications consacrées à l'inspection visuelle, résume un constat constant : les inspecteurs humains sont faillibles. Le taux d'erreur minimal est de l'ordre de 1 pour 1 000 pour des tâches simples d'acceptation ou de rejet, et des taux d'erreur de 20 à 30 % sont fréquemment cités dans la littérature pour des tâches plus complexes. Même une inspection à 100 % ne détecte pas tous les défauts.
La fatigue, la baisse de vigilance au fil du poste, la rareté des défauts et la cadence expliquent ces écarts. La vision industrielle n'est pas infaillible pour autant : elle déplace le problème vers la qualité de l'image, le réglage des seuils et la représentativité des images d'apprentissage. Son intérêt est d'être constante, de contrôler toutes les pièces et de laisser une trace de chaque décision.
3. Les composants matériels
| Type de caméra | Principe | Usage typique |
|---|---|---|
| Matricielle (CMOS) | Capteur 2D, obturation globale ou déroulante | Inspection de pièces, contrôle de circuits, lecture de codes |
| Linéaire | Une ligne de pixels, image reconstruite par défilement | Produits en bande continue : papier, textile, métal en bobine |
| Hyperspectrale | Acquisition sur de nombreuses longueurs d'onde | Tri agroalimentaire, tri des plastiques, identification de matières |
| Thermique | Infrarouge de grande longueur d'onde | Soudures, étanchéité, électronique de puissance |
| 3D (temps de vol, stéréo, lumière structurée, triangulation laser) | Mesure de distance ou de relief | Mesure dimensionnelle, contrôle de volume, de planéité, de cordons |
L'optique fixe le champ, la distance de travail et la profondeur de champ. Pour la mesure dimensionnelle, une optique télécentrique supprime l'effet de perspective : un objet garde la même taille apparente quelle que soit sa hauteur dans le champ.
L'éclairage est souvent le facteur décisif : un défaut invisible sous une lumière peut devenir évident sous une autre. Les configurations courantes sont le dôme (lumière diffuse pour les surfaces brillantes), le rétroéclairage (silhouette nette pour la mesure), le champ sombre (rayures, gravures), l'éclairage coaxial (surfaces miroir) et les éclairages de couleur ou infrarouges choisis selon la signature du défaut.
Le transport des images utilise des interfaces normalisées : GigE Vision, USB3 Vision, Camera Link et CoaXPress (jusqu'à 12,5 Gbit/s par lien en CXP-12). Le traitement se fait sur un PC industriel, souvent équipé d'une carte graphique pour l'apprentissage profond, sur un calculateur embarqué ou directement dans une caméra « intelligente ».
4. Applications par secteur
| Secteur | Applications typiques |
|---|---|
| Agroalimentaire | Tri optique (corps étrangers, calibrage par taille et couleur), contrôle de remplissage et de fermeture, lecture des dates limites |
| Pharmacie | Inspection de flacons et d'ampoules (particules, niveaux, bouchons), lecture des codes Data Matrix de sérialisation, comptage de comprimés en blister |
| Automobile | Aspect peinture, contrôle de soudures, mesure dimensionnelle, lecture de numéros par reconnaissance de caractères |
| Électronique | Inspection optique automatique des cartes (pose des composants, brasures), défauts de plaquettes de silicium |
| Métallurgie | Défauts de surface, mesure par triangulation laser, contrôle de cordons de soudure |
| Logistique | Lecture de codes, dimensionnement de colis |
Trois grandes familles de tâches reviennent partout : l'inspection (présence, absence, aspect), la mesure (cotes, profils, volumes) et l'identification (codes, caractères). La précision et la cadence atteignables dépendent de la résolution, de l'optique, de l'éclairage et de la vitesse de la ligne : elles se valident par des essais sur les pièces réelles, pas sur une fiche technique. Pour le tri des déchets, voir aussi le dossier tri optique ou tri manuel du plastique.
5. Détection d'anomalies par IA
La difficulté classique de l'apprentissage profond en contrôle qualité est le manque d'images de défauts : une bonne ligne en produit peu. La détection d'anomalies non supervisée contourne le problème en n'apprenant que sur des pièces conformes ; le modèle signale ensuite tout ce qui s'en écarte, y compris des défauts jamais vus.
Sur le jeu de données public de référence MVTec AD (15 catégories d'objets et de textures industriels), la méthode PatchCore (CVPR 2022) atteint un score AUROC de détection au niveau de l'image allant jusqu'à 99,6 %, en n'utilisant que des images saines pour l'apprentissage. D'autres méthodes comme PaDiM ou FastFlow suivent la même logique. Ces résultats de laboratoire ne se transposent pas automatiquement à une ligne : éclairage, variabilité des pièces et définition de ce qui est acceptable doivent être validés sur site.
- Apprentissage par transfert : partir d'un réseau préentraîné sur un grand corpus d'images, puis l'adapter avec quelques centaines à quelques milliers d'images du produit.
- Augmentation des données : rotations, bruit, variations de couleur, voire images synthétiques, pour enrichir un jeu d'apprentissage limité.
- Explicabilité : cartes de chaleur montrant la zone qui a motivé la décision, utiles pour faire accepter le système en environnement réglementé.
- Suivi de la dérive : un changement de matière, d'éclairage ou l'usure d'une optique dégrade le modèle ; il faut le surveiller et prévoir son réentraînement.
6. Mesurer l'efficacité et éviter les échecs
L'efficacité d'un contrôle par vision se mesure par deux erreurs qu'il faut suivre séparément :
Les défauts manqués (faux négatifs)
Pièces non conformes acceptées. C'est le risque client : réclamations, retours, voire rappels.
Les fausses alarmes (faux positifs)
Pièces bonnes rejetées. C'est le coût interne : rebuts inutiles, recontrôles manuels, perte de confiance des opérateurs dans le système.
Le réglage des seuils arbitre entre les deux. La validation se fait sur un lot de pièces connues, bonnes et mauvaises, en mesurant la répétabilité du système ; pour la mesure dimensionnelle, on vérifie la capabilité du moyen de contrôle et du procédé (voir le calculateur Cp / Cpk). L'effet sur la ligne se lit dans les rebuts, les retours clients et le TRS.
Les causes d'échec récurrentes
- Éclairage mal maîtrisé : lumière ambiante variable, reflets, ombres.
- Variabilité du produit : nouveau fournisseur, nouvelle teinte, nouvelle référence non prévue dans l'apprentissage.
- Jeu d'images insuffisant ou peu représentatif des défauts réels.
- Intégration mécanique : place disponible, vibrations, positionnement des pièces, accès pour la maintenance.
- Exigences réglementaires : en pharmacie ou en automobile, toute modification du système doit être documentée et validée.
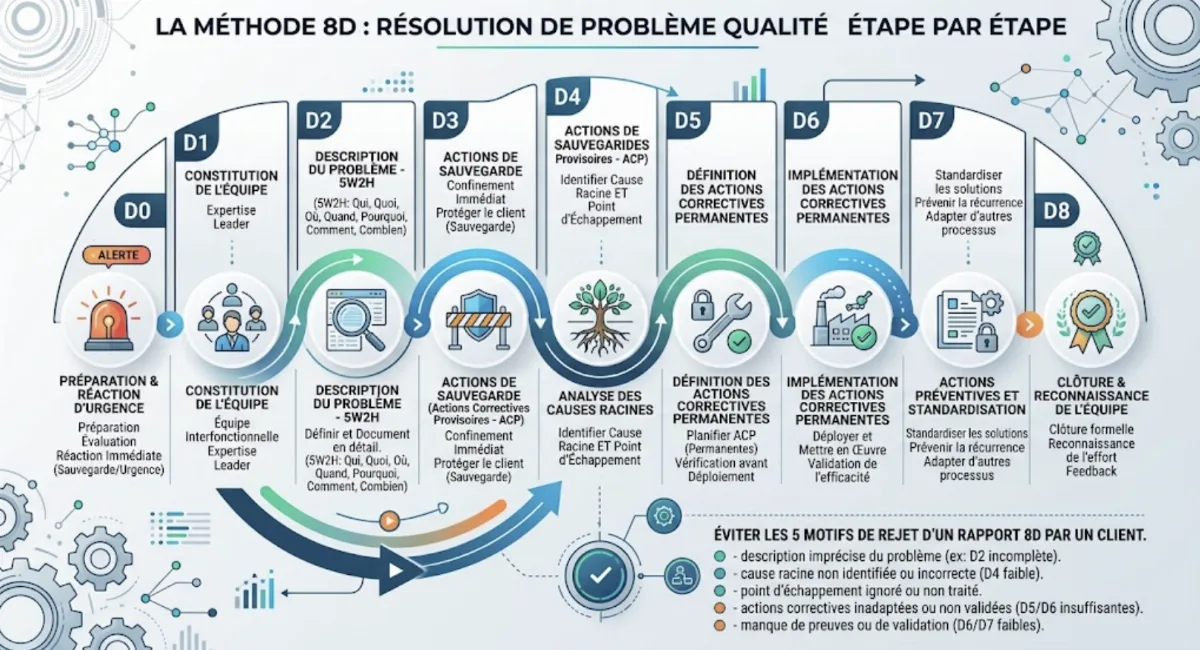
Le contrôle par vision s'inscrit dans le système qualité de l'entreprise : il fournit la traçabilité (image horodatée, résultat par pièce) et alimente l'analyse des causes, par exemple avec la méthode 8D.
7. Métiers et formations
Un projet de vision mobilise des techniciens qui installent et règlent caméras et éclairages, des ingénieurs qui conçoivent l'architecture et développent l'application, et, pour les systèmes à base d'apprentissage, des spécialistes des données qui entraînent et surveillent les modèles. Missions, formations et salaires du métier de terrain sont détaillés dans la fiche technicien vision industrielle et sa fiche salaire.
Les compétences de base viennent de l'optique et de la photonique, de l'électronique, de l'automatisme et de l'informatique industrielle, complétées par des formations aux logiciels de vision. Côté ingénieur, les spécialisations en vision par ordinateur et en apprentissage automatique des écoles d'ingénieurs et des universités mènent aux fonctions de développement. La maîtrise de l'éclairage et de l'intégration mécanique, elle, s'acquiert surtout sur le terrain.