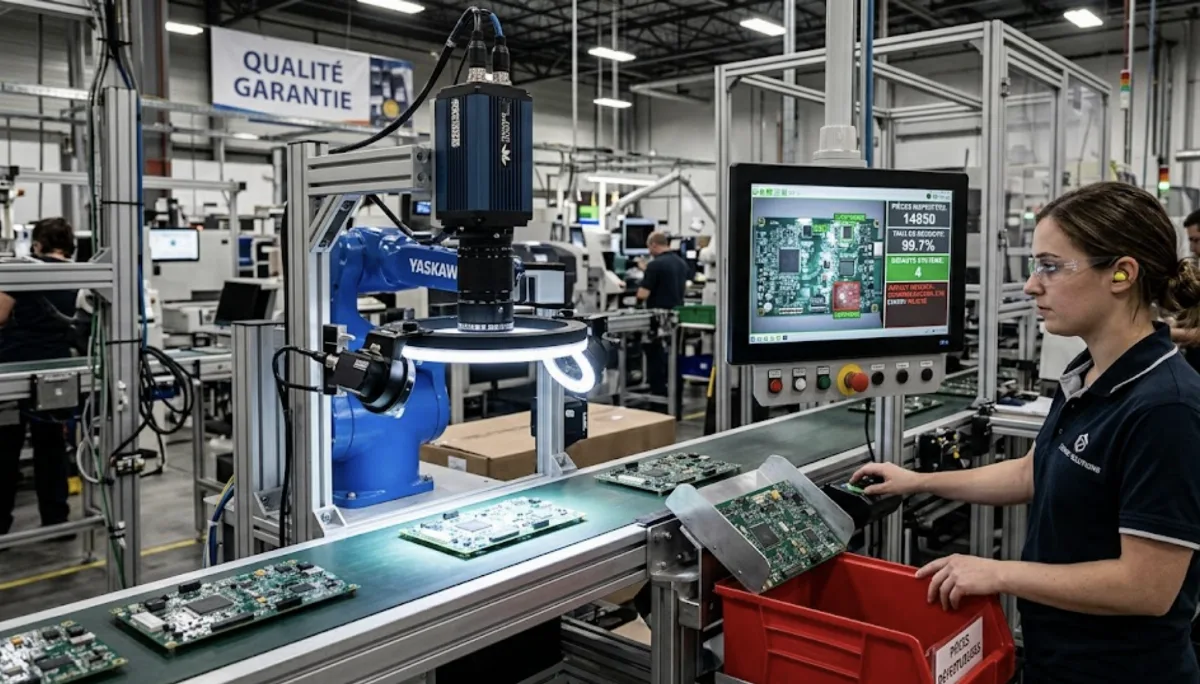

Sur une ligne de production rapide, l'œil humain atteint vite ses limites : fatigue, subjectivité, cadence. C'est là qu'intervient la vision industrielle.
Couplée à la robotique, elle permet d'inspecter, de mesurer et de trier des pièces à grande vitesse, avec une répétabilité impossible à atteindre manuellement. Cet article traite du guidage robot et du bin picking ; pour le métier qui met ces installations au point, voir la fiche technicien vision industrielle.
Contrôle d'aspect, lecture de codes, vérification de présence/absence, métrologie en ligne : les applications sont au cœur de l'industrie 4.0 et du contrôle qualité moderne.
Tour d'horizon concret de la vision robotique en contrôle qualité : comment ça marche, ce qu'elle sait faire, ses limites et les métiers qu'elle fait émerger.
1. Vision industrielle : le principe
La vision industrielle consiste à faire « voir » une machine grâce à des caméras, un éclairage maîtrisé et un logiciel de traitement d'image. Le système acquiert une image, l'analyse et prend une décision : conforme ou non conforme.
L'enjeu central, souvent sous-estimé, c'est l'éclairage. Un défaut invisible sous une lumière frontale peut sauter aux yeux sous un éclairage rasant. Chez les intégrateurs, la formule consacrée veut que l'essentiel d'une application se joue sur la scène lumineuse, bien avant la puissance de calcul. C'est une règle de métier plutôt qu'une statistique, mais elle se vérifie sur le terrain : un contrôle qui échoue est presque toujours un contrôle mal éclairé.
Une fois la décision prise, la machine peut agir : déclencher un éjecteur, marquer une pièce, ou transmettre une consigne à un robot. C'est le couplage vision + robotique qui crée la valeur.
2. Les grandes applications en qualité
En contrôle qualité, la vision couvre plusieurs familles d'usages, du plus simple au plus exigeant. Voici les principales.
| Application | Ce qu'elle vérifie | Exemple industriel |
|---|---|---|
| Contrôle de présence / absence | Un composant est-il bien là, dans le bon sens ? | Vérifier qu'un bouchon, un joint ou une vis est monté |
| Contrôle d'aspect | Rayures, taches, bavures, défauts de surface | Inspection d'une pièce peinte ou usinée |
| Mesure dimensionnelle | Cotes, distances, diamètres dans une tolérance | Métrologie en ligne d'une pièce mécanique |
| Lecture de codes / OCR | Code-barres, Data Matrix, caractères imprimés | Traçabilité, vérification d'étiquetage |
| Tri / guidage robot | Localiser et orienter une pièce pour la saisir | Prise de pièces en vrac par un robot |
Le grand intérêt en qualité, c'est le contrôle à 100 % : plutôt que d'échantillonner, on peut inspecter chaque pièce au rythme de la ligne, sans ralentir la production.
La lecture de codes alimente aussi la traçabilité, désormais incontournable dans l'automobile, la pharma ou l'agroalimentaire, où chaque lot doit pouvoir être suivi.
3. Vision 2D, 3D et guidage robot
Toutes les applications n'exigent pas la même technologie. On distingue principalement la vision 2D, la vision 3D et le guidage robot.
Vision 2D
Analyse d'une image plane : présence, aspect, codes, mesures sur un plan. Simple, rapide, mature.
Vision 3D
Reconstruction du relief : volume, hauteur, planéité, formes complexes. Indispensable pour le contrôle volumique.
Guidage robot
La vision donne au robot la position exacte d'une pièce pour la saisir, même en vrac (bin picking).
Le guidage par vision a transformé la robotique : un robot n'a plus besoin que les pièces arrivent toujours à la même place. La caméra localise l'objet et corrige la trajectoire en temps réel, ce qui élargit considérablement les usages.
Les approches récentes intègrent de l'apprentissage automatique pour détecter des défauts difficiles à décrire par des règles. Cette voie est prometteuse, mais elle exige des jeux d'images représentatifs et une validation rigoureuse avant mise en production.
4. Atouts et limites
La vision robotique n'est pas une baguette magique. Comprendre ses forces et ses limites évite des projets décevants.
Atouts
- Contrôle à 100 % sans ralentir la ligne
- Répétabilité et objectivité
- Traçabilité automatique
- Réduction des pièces défectueuses livrées
Limites
- Sensibilité à l'éclairage et aux variations
- Coût d'intégration et de mise au point
- Défauts « inattendus » non prévus dans les règles
- Besoin de compétences spécialisées
En pratique, un projet réussi commence par une étude de faisabilité sur échantillons : on teste l'éclairage, l'optique et les algorithmes avant d'investir. Sauter cette étape est la cause d'échec la plus fréquente.
5. Les métiers de la vision
L'essor de la vision crée des métiers à la croisée de l'optique, de l'informatique et de l'automatisme. Des profils recherchés, souvent en tension.
- Intégrateur vision : conçoit le système complet (caméra, éclairage, optique, logiciel) adapté au besoin.
- Technicien / ingénieur vision : paramètre les outils d'analyse, met au point les contrôles, valide la fiabilité.
- Automaticien / roboticien : couple la vision à la ligne et aux robots, gère les automatismes.
- Technicien de maintenance : assure le bon fonctionnement et le recalibrage des systèmes en production.
Ces postes sont accessibles avec une formation en automatisme, électronique, informatique industrielle ou mesure, complétée par une montée en compétence sur les logiciels de vision. L'expérience terrain fait souvent la différence.
6. Guidage robot par vision : les trois niveaux
C'est l'usage qui a le plus changé la robotique industrielle. Sans vision, un robot exige que la pièce soit toujours au même endroit, dans la même orientation : il faut donc des convoyeurs indexés, des gabarits, des posages mécaniques — de l'infrastructure coûteuse et rigide. Avec la vision, c'est le robot qui s'adapte à la pièce. Trois niveaux se distinguent, et ils n'ont ni le même coût ni la même difficulté.
| Niveau | Ce que la vision fournit au robot | Situations typiques | Difficulté |
|---|---|---|---|
| Guidage 2D | Position en X, Y et angle de rotation, sur un plan connu | Pièces à plat sur un convoyeur ou une table, dépose d'étiquettes, prise sur nappe | Faible — technologie mature |
| Guidage 2,5D | Position dans le plan plus une information de hauteur par couche | Dépalettisation de couches régulières, prise de cartons empilés | Moyenne |
| Guidage 3D | Pose complète : position et orientation dans les six degrés de liberté | Prise de pièces en vrac, saisie de pièces complexes, assemblage | Élevée — le cas le plus exigeant |
La prise de pièces en vrac : pourquoi c'est difficile
Le bin picking, ou prise en vrac, est le cas d'école de la vision 3D appliquée au guidage. Le principe séduit : verser les pièces en vrac dans un bac et laisser le robot les trier. La réalité technique est plus rude, et l'échec vient rarement de la caméra.
- La pièce est vue, mais pas saisissable. Le système peut parfaitement localiser une pièce coincée contre la paroi du bac ou sous deux autres : elle est identifiée, mais aucune trajectoire de préhension n'est possible sans collision.
- Le calcul de trajectoire sans collision avec les parois du bac, les autres pièces et le robot lui-même pèse souvent plus lourd que la reconnaissance de la pièce.
- Les surfaces brillantes ou noires mettent en difficulté la plupart des technologies 3D : le métal poli renvoie des reflets spéculaires, le noir mat absorbe la lumière projetée.
- Le taux de reprise. Un système qui saisit 95 % des pièces laisse quand même un fond de bac que quelqu'un doit vider. La question à poser n'est pas « sait-il prendre la pièce ? » mais « que se passe-t-il pour les 5 % restants ? ».
- Le préhenseur conditionne tout le reste. Une ventouse, une pince à mors ou un préhenseur magnétique n'imposent pas les mêmes contraintes d'approche, donc pas les mêmes exigences à la vision.
Le calibrage caméra-robot : l'étape qu'on ne voit pas
La caméra travaille dans son propre repère, le robot dans le sien. Le calibrage main-œil établit la relation géométrique entre les deux : sans lui, une détection parfaite conduit à une prise décalée. Deux montages coexistent — caméra fixe surplombant la scène, ou caméra embarquée sur le poignet du robot — et le choix n'est pas neutre : la caméra embarquée permet de se rapprocher pour affiner, mais expose l'optique aux vibrations et aux projections.
7. Faux positifs, faux négatifs : le curseur qu'il faut assumer
Aucun système de vision ne décide juste à 100 %. Il se trompe dans deux sens, et ces deux erreurs n'ont ni le même coût ni le même destinataire. C'est la conversation la plus importante à avoir avant la mise en service, et la plus souvent esquivée.
| Type d'erreur | Ce qui se passe | Conséquence |
|---|---|---|
| Faux positif (fausse alarme) | Une pièce conforme est déclarée non conforme et éjectée | Rebut inutile, perte de rendement, et surtout perte de confiance des opérateurs, qui finissent par contourner le contrôle |
| Faux négatif (non-détection) | Une pièce défectueuse passe le contrôle | Défaut livré au client, risque de réclamation, de rappel, voire de sécurité selon le produit |
Ces deux taux évoluent en sens inverse. Durcir les seuils pour ne plus rien laisser passer augmente mécaniquement les fausses alarmes ; les assouplir pour arrêter d'éjecter des pièces bonnes laisse passer davantage de défauts. Il n'existe pas de réglage qui annule les deux : il existe un arbitrage, et cet arbitrage est une décision qualité, pas un paramètre technique.
Comment valider un contrôle par vision avant de lui faire confiance
- Constituer une pièce-thèque. Rassembler des pièces conformes représentatives de toute la variabilité acceptée — teintes, états de surface, fournisseurs — et des pièces défectueuses réelles, pas des défauts fabriqués au laboratoire.
- Mesurer les deux taux séparément. Passer la pièce-thèque et compter combien de bonnes sont éjectées et combien de mauvaises passent. Un taux global de « bonne décision » masque précisément ce qu'on cherche à connaître.
- Vérifier la répétabilité. Repasser la même pièce plusieurs fois, dans des positions légèrement différentes. Une décision qui change d'un passage à l'autre signale un contrôle trop près de son seuil.
- Rejouer dans les conditions réelles. Éclairage d'atelier en journée et de nuit, vibrations de ligne, encrassement de l'optique après quelques semaines : les conditions de recette ne sont jamais les conditions d'exploitation.
- Prévoir la boucle de retour. Que fait-on des pièces éjectées ? Sans revue périodique des rebuts, une dérive du système reste invisible jusqu'à ce qu'un client la signale.
8. L'éclairage : les cinq montages qui couvrent l'essentiel des cas
Puisque la scène lumineuse décide de la réussite, autant connaître les configurations de base. Le choix ne dépend pas du défaut à voir, mais de la façon dont ce défaut interagit avec la lumière.
| Montage | Principe | Ce qu'il fait ressortir |
|---|---|---|
| Éclairage annulaire | Couronne de LED autour de l'objectif | Usage général, contraste correct sur pièces mates, montage le plus simple |
| Éclairage rasant | Lumière quasi parallèle à la surface | Rayures, gravures, bosses, reliefs faibles : le défaut projette une ombre |
| Rétroéclairage | Lumière derrière la pièce, silhouette en contre-jour | Mesure dimensionnelle, contrôle de contour, détection de trous — le contraste maximal |
| Éclairage dôme | Lumière diffuse venant de toutes les directions | Surfaces brillantes ou bombées : supprime les reflets qui ruinent l'image |
| Éclairage coaxial | Lumière injectée dans l'axe de l'objectif | Surfaces planes très réfléchissantes, lecture de marquages sur métal poli |
Deux réglages complètent le dispositif et sont souvent négligés : la longueur d'onde, un éclairage bleu ou infrarouge pouvant faire apparaître un contraste invisible en lumière blanche, et la protection contre la lumière parasite. Un carter d'occultation coûte peu et supprime la dépendance à l'ensoleillement de l'atelier ou à l'allumage des néons, cause classique de contrôles qui « marchent le matin et plus l'après-midi ».
9. Sécurité d'une cellule robotisée équipée de vision
Point essentiel, et régulièrement mal compris : une caméra n'est pas un dispositif de sécurité. Un système de vision qui détecte la présence d'un opérateur ne remplace ni un protecteur, ni un scrutateur laser, ni une fonction de sécurité certifiée. La vision sert la production ; la sécurité relève de fonctions dédiées, dimensionnées et validées comme telles.
Les références applicables sont les normes NF EN ISO 10218-1 pour le robot lui-même et NF EN ISO 10218-2 pour le système robot et son intégration — c'est cette seconde partie qui définit la cellule robotisée et les mesures de prévention associées. Lorsque le fonctionnement est collaboratif, c'est-à-dire lorsqu'un opérateur peut partager l'espace de travail avec le robot en marche, la spécification technique ISO/TS 15066 propose les valeurs de force et de puissance à respecter en cas de contact.
Côté employeur, l'intégration d'une cellule ne dispense d'aucune obligation générale : évaluation des risques consignée dans le document unique, information et formation des opérateurs, procédures d'intervention en mode réglage ou maintenance — le mode où surviennent la plupart des accidents sur robot, précisément parce qu'il suppose d'entrer dans l'espace protégé.
Pour aller plus loin
L'inspection par vision en détail
Vision par ordinateur en contrôle qualité — le versant inspection et détection d'anomalies, complémentaire du guidage robot traité ici.
Contrôle qualité et métrologie
Échantillonnage AQL : quand le 100 % n'est pas requis · Étalonnage et raccordement métrologique · Audits internes ISO 9001
Robotique et automatisation
Automatiser une ligne de production · AGV et AMR : robots autonomes · Le jumeau numérique
Conclusion : un œil qui ne cligne jamais
La vision robotique est devenue un pilier du contrôle qualité industriel : elle inspecte sans relâche, trace chaque pièce et guide les robots. Mais sa réussite dépend moins de l'algorithme que de la maîtrise de l'éclairage et d'une intégration soignée.
Pour les techniciens et automaticiens, c'est un domaine d'avenir, à condition d'en comprendre les limites : la vision complète l'humain, elle ne le remplace pas partout. Les choix techniques devant s'appuyer sur une étude de faisabilité au cas par cas.