Visser, clipser, emballer, contrôler : sur un poste répétitif, le même geste revient des milliers de fois par jour.
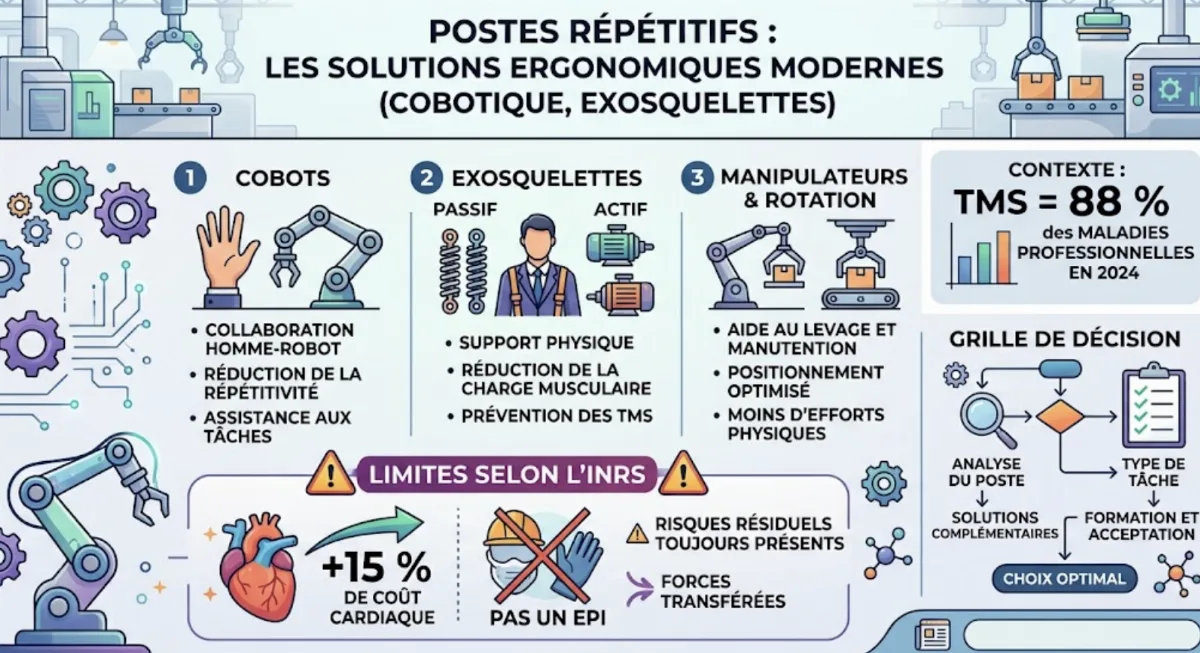
C'est là que naissent la plupart des troubles musculosquelettiques, qui représentaient 88 % des maladies professionnelles reconnues au régime général en 2024 selon l'Assurance Maladie.
Cobots, exosquelettes passifs ou actifs, manipulateurs, rotation des tâches : les solutions dites « modernes » se multiplient, et leurs promesses aussi.
Ce dossier les passe en revue sous un angle précis : ce que chacune retire réellement d'un poste répétitif, ce qu'elle y ajoute, et comment choisir sans se tromper de problème.
1. Poste répétitif : de quoi parle-t-on exactement ?
Le mot « répétitif » a une définition juridique en France. L'article D. 4163-2 du Code du travail en fait l'un des six facteurs du compte professionnel de prévention (C2P), avec des seuils précis.
Ce seuil réglementaire ne dit pas où commence le risque de TMS. Il dit à partir de quand l'exposition ouvre des droits. Les ergonomes s'appuient, eux, sur des méthodes d'évaluation normalisées.
| Référence | Ce qu'elle mesure | Repère chiffré |
|---|---|---|
| Art. D. 4163-2 (C2P) | Seuil d'exposition au travail répétitif | Cycle ≤ 30 s avec au moins 15 actions techniques, ou au moins 30 actions techniques par minute (cycle plus long, variable ou absent), pendant 900 heures par an |
| ISO 11228-3 / méthode OCRA | Manipulation de charges faibles à fréquence élevée | Indice OCRA ≤ 2,2 : vert · 2,3 à 3,5 : jaune · au-delà de 3,5 : rouge |
| NF EN 1005-5 | Évaluation du risque lié à la manipulation répétitive à fréquence élevée (conception des machines) | Méthode d'évaluation destinée aux concepteurs |
Le poste répétitif combine en général trois contraintes : la fréquence du geste, la force exercée et la posture (bras levés, poignet en flexion, tronc penché). Les membres supérieurs sont les premiers touchés, ce qui explique le poids du tableau 57 dans les maladies professionnelles reconnues.
S'y ajoutent des facteurs organisationnels que l'INRS place au même niveau : cadence imposée, absence de marges de manœuvre, pression temporelle. Une solution technique qui n'agit que sur la force laisse intacts la fréquence et le rythme.
2. Avant la technologie : supprimer, automatiser, assister
L'article L. 4121-2 du Code du travail fixe l'ordre des priorités : éviter les risques, combattre le risque à la source, adapter le travail à l'homme, privilégier les mesures de protection collective sur les mesures individuelles.
Appliqué au poste répétitif, cet ordre place l'exosquelette, qui se porte individuellement, après les solutions qui suppriment ou réduisent la contrainte pour tous. L'INRS le dit sans détour : il faut d'abord vérifier s'il est possible d'agir en réorganisant le travail ou en aménageant le poste.
Supprimer
Automatiser complètement l'opération (poste isolé derrière des protecteurs), revoir la conception du produit pour supprimer un vissage ou un clipsage, alléger les contenants.
Assister mécaniquement
Manipulateurs à ventouses, bras équilibreurs, tables élévatrices à niveau constant, visseuses sur potence avec reprise de couple, convoyeurs à bonne hauteur.
Réaménager
Plan de travail réglable, approvisionnement en face de l'opérateur, outils adaptés à la main, suppression des gestes bras au-dessus des épaules.
Ces aides « classiques » sont souvent moins spectaculaires qu'un cobot ou un exosquelette. Elles ont pourtant un avantage décisif : elles réduisent la contrainte sans rien ajouter sur le corps de l'opérateur et sans lui imposer un nouveau rythme.
Le détail de ces équipements, de la table élévatrice au manipulateur, est traité dans le chapitre aides à la manutention et équipements de notre formation TMS. Pour les ports de charges plus lourdes, le calculateur de manutention NF X35-109 aide à situer le niveau de risque.
3. La cobotique : retirer les gestes les plus sollicitants
Un robot collaboratif partage l'espace de travail avec l'opérateur, sans barrière physique complète. Sur un poste répétitif, sa valeur tient à une idée simple : confier au robot les gestes que le corps supporte le moins, et laisser à l'humain ce qui demande dextérité, jugement ou contrôle.
Les tâches typiquement confiées au cobot sur ce type de poste sont celles qui cumulent fréquence élevée et posture ou force défavorables.
- Vissage répétitif, surtout en position haute ou avec reprise de couple.
- Chargement et déchargement de machine à cadence régulière.
- Présentation de pièces à l'opérateur à la bonne hauteur et dans la bonne orientation.
- Encollage, dépose de cordon, ponçage : gestes longs et monotones.
Le cadre normatif, en bref
La sécurité des applications robotisées relève des normes ISO 10218-1 et ISO 10218-2, révisées et publiées en février 2025. Cette édition intègre l'essentiel de la spécification technique ISO/TS 15066 et considère que c'est l'application, et non le robot, qui est collaborative.
Un bras robot vendu seul est une quasi-machine : la conformité s'apprécie sur l'application complète (robot, outil, pièce, environnement). La vitesse admissible en fonctionnement collaboratif découle de l'analyse de risque, pas d'une valeur unique.
Les différences entre cobot et robot industriel et les modes de collaboration sont détaillés dans notre article cobot industriel ou robot industriel.
Les limites relevées par l'INRS
Le cobot ne supprime pas mécaniquement le risque de TMS. L'INRS recense parmi les risques de la robotique collaborative des TMS liés aux contraintes physiques et psychosociales de l'interaction homme-robot (poignets, épaules, coudes, nuque, dos).
| Ce que le cobot peut retirer | Ce qu'il peut ajouter |
|---|---|
| Les gestes les plus fréquents ou les plus forcés | Dépendance de l'opérateur au rythme du robot (INRS) |
| Les postures bras levés ou poignet tordu | Postures nouvelles si la zone de partage est mal placée |
| Le port de pièces entre deux postes | Monotonie et appauvrissement des tâches restantes (INRS) |
| Une partie de la charge physique globale | Risques mécaniques de collision, de coincement, d'écrasement |
4. Exosquelettes passifs et actifs : un appui, pas une protection
Un exosquelette est un dispositif porté qui vise à réduire la charge physique d'une zone du corps. L'INRS distingue plusieurs familles : dispositifs à ressorts pour les membres supérieurs, harnais élastiques pour le dos, robots d'assistance du dos, systèmes couvrant le corps entier.
La distinction qui compte le plus pour l'employeur oppose les modèles passifs (ressorts, élastiques, sans moteur) aux modèles actifs ou robotisés (moteurs, batterie, capteurs).
Exosquelette passif
- Restitue une énergie emmagasinée par un ressort ou un élastique.
- Usage type sur poste répétitif : maintien des bras levés (vissage au plafond, travail sous caisse).
- Ne relève pas de la réglementation machines selon l'INRS : l'évaluation repose sur l'employeur.
Exosquelette actif (robotisé)
- Assistance motorisée pilotée par des capteurs.
- Usage type : manutentions répétées avec flexion du tronc.
- Relève de la directive Machines 2006/42/CE, remplacée par le règlement (UE) 2023/1230 à partir du 20 janvier 2027.
Ce que l'exosquelette n'est pas
Un exosquelette n'est pas un équipement de protection individuelle. Pour obtenir ce statut, il faudrait démontrer son efficacité contre un risque ; l'INRS indique qu'aucun fabricant, à sa connaissance, ne revendique le statut d'EPI.
Surtout, il ne supprime pas le risque de TMS. Il peut, dans certains cas précis, limiter certaines contraintes biomécaniques, mais il ne touche ni à la fréquence du geste, ni à la cadence, ni aux facteurs organisationnels. Il peut aussi reporter l'effort sur une autre zone du corps.
| Effet indésirable signalé par l'INRS | Ce qu'il implique pour le projet |
|---|---|
| Hausse du coût cardiaque de l'ordre de 15 % en moyenne, observée lors d'une étude sur un exosquelette d'assistance des bras en tâche de manutention | Avis du service de prévention et de santé au travail sur l'aptitude à l'usage, au cas par cas |
| Postures contraignantes, inconfort, gêne aux points d'appui | Essais sur le poste réel, avec plusieurs morphologies |
| Fatigue cognitive, troubles proprioceptifs, perte d'équilibre ou chute | Analyse de l'environnement (allées, escaliers, coactivité) |
| Risques machines pour les modèles robotisés (mécaniques, électriques, thermiques, bruit, vibrations) | Évaluation intégrée au document unique |
L'INRS insiste sur une phase d'apprentissage progressive : l'opérateur doit pouvoir vérifier que l'exosquelette convient à la tâche et à son environnement. Son guide de sélection montre que le bénéfice sur l'effort musculaire dépend directement des conditions d'exécution : dynamisme de la tâche, axe du mouvement, inclinaison du tronc, poids de la charge.
Côté normalisation, la norme NF X35-800 (AFNOR, août 2023) propose une méthode d'intégration des exosquelettes en situation de travail : expression des besoins, sélection, conception, évaluation et déploiement.
5. Rotation, élargissement, enrichissement : les compléments organisationnels
Aucune des solutions techniques précédentes n'agit sur l'organisation. Or la répétitivité est d'abord une affaire de découpage du travail. Trois leviers organisationnels reviennent dans la littérature de prévention.
| Levier | Principe | Condition pour qu'il soit utile |
|---|---|---|
| Rotation | L'opérateur change de poste au cours de la journée | Les postes doivent solliciter des zones du corps différentes ; tourner entre deux postes qui chargent la même épaule ne réduit pas l'exposition |
| Élargissement | Accroître la variété des tâches élémentaires, par exemple plusieurs étapes d'un même processus | Que les tâches ajoutées cassent réellement la fréquence du geste dominant |
| Enrichissement | Ajouter des tâches plus complexes : contrôle qualité, réglage, petit entretien | Formation et temps alloués ; sinon la tâche ajoutée devient une pression supplémentaire |
Ces leviers sont complémentaires des solutions techniques, pas concurrents. Un cobot qui reprend les vissages libère du temps que l'enrichissement peut réinvestir en autocontrôle. C'est aussi une réponse directe au risque de monotonie relevé par l'INRS.
Le chapitre aménagement des postes et rotation de notre formation TMS détaille la mise en place d'une rotation efficace.
6. Choisir la bonne solution : grille de décision et conduite du projet
Le choix dépend de la contrainte dominante du poste. La grille ci-dessous croise les situations les plus courantes avec les pistes à étudier en priorité et leur principale limite. Elle ne remplace pas l'analyse du poste réel.
| Situation dominante | Pistes à étudier en premier | Limite à surveiller |
|---|---|---|
| Geste très fréquent, faible force, pièce standard | Cobot ou automatisation de l'opération, puis enrichissement du poste restant | Rythme imposé par le robot, monotonie |
| Bras au-dessus des épaules, peu de manutention | Réhausser ou incliner la pièce ; à défaut, exosquelette passif d'assistance des bras | Report d'effort, coût cardiaque, adhésion |
| Prises et déposes répétées de charges moyennes | Manipulateur, table à niveau constant, convoyeur à bonne hauteur | Temps de cycle allongé si l'aide est mal dimensionnée |
| Flexions du tronc répétées, charges variables | Réorganisation de l'approvisionnement ; exosquelette dorsal après essai | Équilibre, chute, compatibilité avec l'environnement |
| Cadence élevée sur toute la ligne | Rotation entre postes aux sollicitations différentes, révision des objectifs | Rotation « de façade » entre postes équivalents |
Conduire le projet : les étapes qui reviennent dans les guides INRS
Dans les entreprises d'au moins 50 salariés, l'introduction d'une nouvelle technologie ou un aménagement important modifiant les conditions de santé et de sécurité relève de la consultation du CSE prévue à l'article L. 2312-8. Un cobot sur une ligne ou un déploiement d'exosquelettes entre typiquement dans ce champ.
Côté financement, l'Assurance Maladie – Risques professionnels propose la subvention Prévention des risques ergonomiques : 70 % de l'investissement, dans la limite de 25 000 € par type d'investissement et de 75 000 € par entreprise de moins de 200 salariés, sur la période 2024-2027. Seuls les équipements figurant sur sa liste sont éligibles : elle est à consulter sur ameli.fr avant tout achat.
Enfin, un poste répétitif qui dépasse les seuils de l'article D. 4163-2 ouvre des droits au C2P tant que l'exposition demeure. Le calculateur du compte pénibilité C2P permet d'estimer les points acquis.
Méthodes RULA, REBA, EAWS et OCRA, aides techniques, aménagement et rotation des postes.
Conclusion : une solution se choisit d'après le poste, pas d'après le catalogue
Cobots et exosquelettes ne sont ni des gadgets ni des remèdes universels. Le cobot peut retirer les gestes les plus sollicitants, au risque d'imposer son rythme ; l'exosquelette peut soulager une zone du corps, sans protéger contre les TMS et parfois au prix d'un effort reporté ailleurs.
Les démarches qui fonctionnent partent de l'analyse du poste réel, passent d'abord par la suppression et la réduction collective de la contrainte, associent les opérateurs aux essais et combinent la technique avec l'organisation. C'est aussi ce qu'exigent les principes généraux de prévention.